出 stealth,API 每小時 3 美元
Dream Labs 在 2026 年 10 月發表 Dream-1:一種 World Action Model,官方說法是能控制「沒見過的機器人」、做「沒示範過的任務」,並透過公開 API 在全球使用。種子輪融資 9,000 萬美元,同時出 stealth。
計費(官方):
| 模型 | 價格 |
|---|---|
| Dream-1 | 每小時 3 美元 |
| Dream-1-flash | 每小時 2 美元 |
每次呼叫回傳約 1.6 秒的動作;一小時約 2,250 次呼叫,約等於每次動作 0.0013/0.0009 美元。官方針對雙臂、平行夾爪機器人;研究 beta,未驗證安全關鍵用途,請在受控環境測試,異常行為可回報 safety@dreamlabs.ai。
零樣本換身體:原理與限制
官方核心宣稱:接上 API 後,新的雙臂平行夾爪機器人不必微調、不必該機示範資料,就能開始做任務。Dream-1 可輸出末端執行器(EEF)姿態(夾爪位置與開合),再由各機器人自己的逆運動學(IK)轉成關節指令;也透過頭相機與雙腕相機看世界,以「預測影片+動作」的 WAM 方式泛化。
頁面展示多個合作夥伴與內部場地的 rollout(如 Anvil、BitRobot、Hugging Face、KAIST、Scale AI 等),並列出多款未見過的實體/模擬機器人(含約 18 年前的 PR2)。模擬評估:27 個未見過機器人,每個 embodiment 約 300 次 rollout。
限制(官方自述):表現依賴 IK 品質;只約束夾爪終點、不管路徑,障礙物或關節極限附近可能吃虧;工作空間/動力學差太遠時,預測狀態可能不可行。
硬體變便宜,FaaS 五分鐘補洞
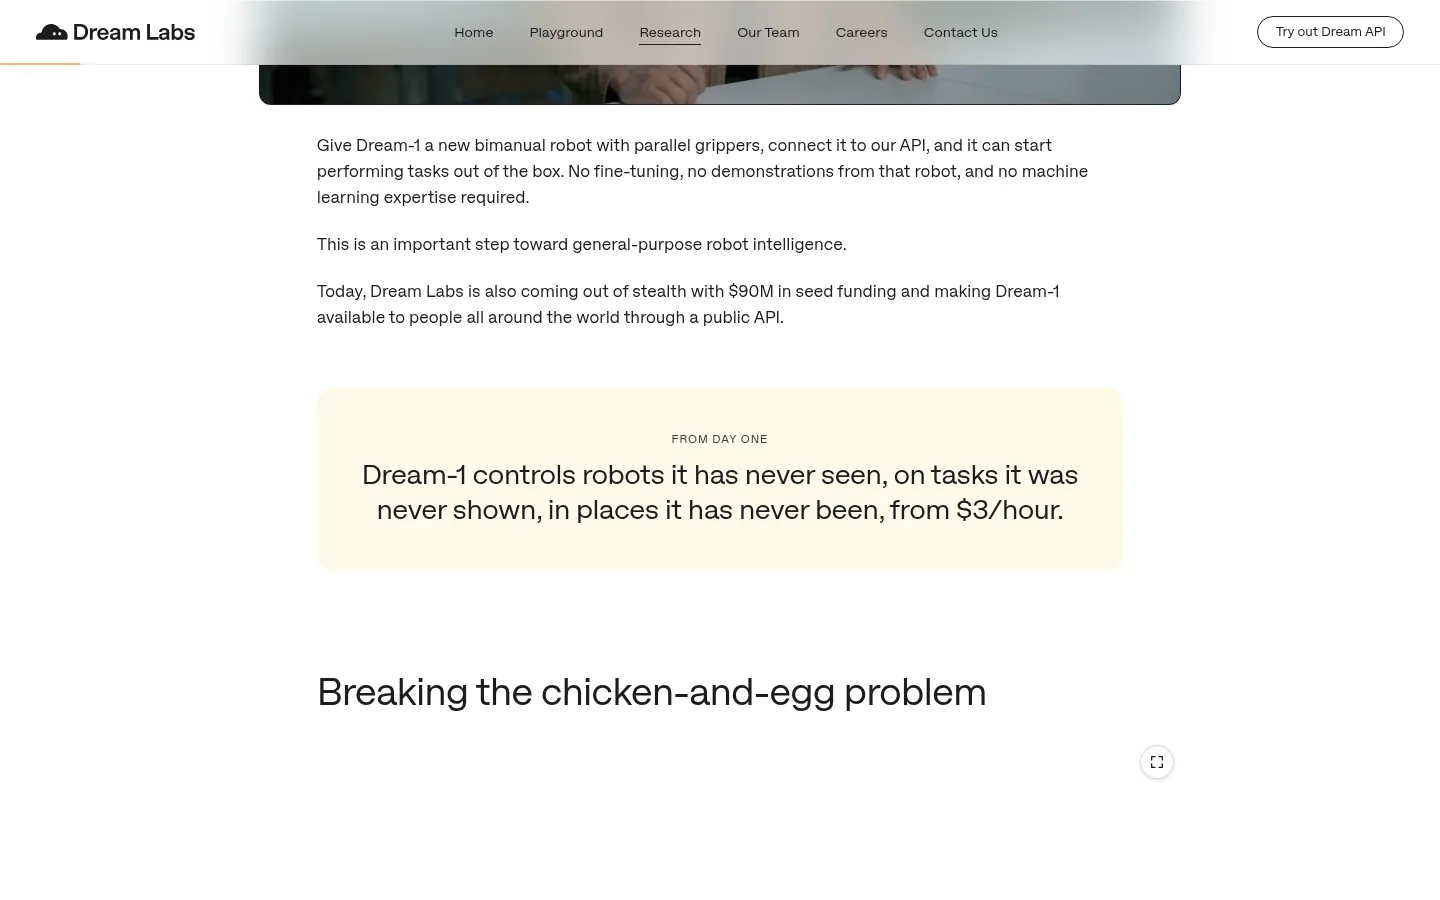
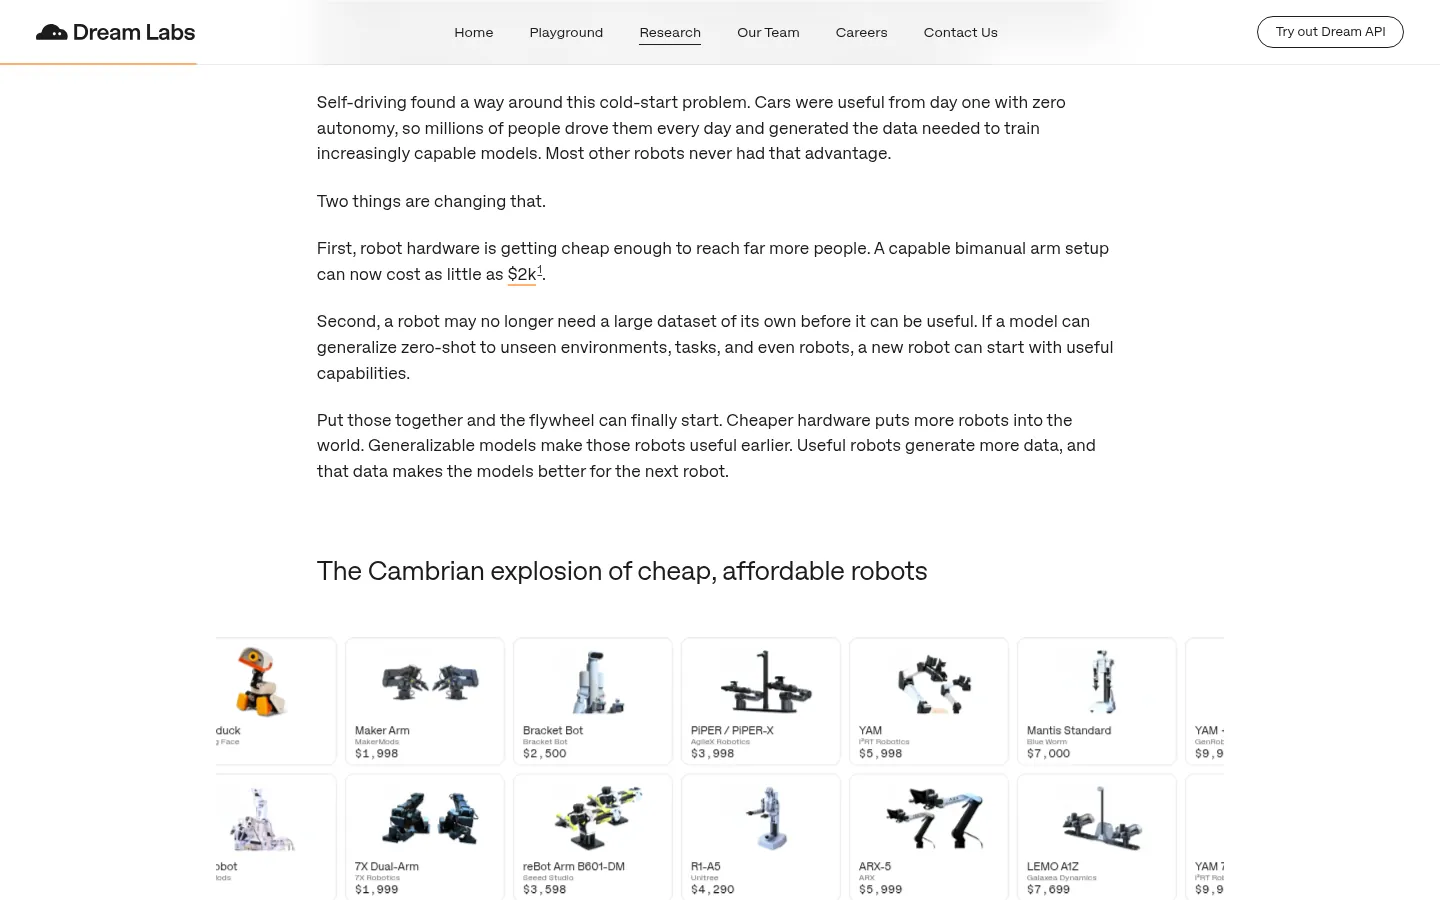
官方論述:雙臂套件可低至約 2,000 美元;7 台半人形在 15,000 美元以下;Hugging Face 399 美元的 Microduck 在晚八月上市後約 4 天賣出逾 10,000 台(引 Yahoo Tech)。2026 年 2 月的 DreamZero 論文後,他們在 YAM 上只用約 30 分鐘資料就看到未見過任務的零樣本泛化,因而成立公司。
零樣本不夠時走 Fine-tuning-as-a-Service(FaaS):頁面示範約 5 分鐘採集後明顯改善;差更遠的身體(如靈巧手)用了 77/98 分鐘資料。12 個 FaaS beta 夥伴機器人中,有 10 個語言跟隨分數上升。獨立機構 Robocurve(PBC)在 RoboDojo-RC Tier 1 上評估 Dream-1,官方引用其報告稱成本與速度上的 Pareto 改善(細節見原文註腳)。
誰適合先試
入門是連線、設 observation、取 action(頁面有精簡 Python 範例)。官方每週內部黑客松壓低部署時間。Dream-1 今日仍是操作策略起點,目標再擴到移動操作與靈巧手。
本文建議:有雙臂平行夾爪機的團隊,可先在受控檯面用 API 跑簡單搬放,再決定是否花五分鐘做 FaaS;安全關鍵場景先不要上。所有成功率與「比 LLM 更便宜更快」的比較,皆為官方或其所引第三方報告,請自行複測。